大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷 保博
「トピックス詳細」カテゴリーアーカイブ
RoboCup Japan Open 2010 大阪 参戦記 車輪型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
木村 尭海
中島 誠
太瀬 和紀
中谷 有輝
勢川 友樹
長谷川 博亮
福本 祥宏
目次
RoboCup Japan Open 2010 大阪 参戦記 ヒト型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
小松 大祐
岡田 隆広
植田 康生
丸山 和幸
金田 健人
小林 良
目次
- 小型ロボットリーグにおけるヒト型ロボット
- ロボットのシステムについて
- ODENSについて
- 2010年5月2日(大会1日目)
- 2010年5月3日(大会2日目)
- 2010年5月3日(大会3日目)
- SSL Humanoidの結果
- ダイジェストビデオ
- 総括
小型ロボットリーグにおけるヒト型ロボット
小型ロボットリーグ(Small Size robot League、以下SSL)には、従来からある車輪型ロボットの競技と、RoboCup Japan Open 2009 大阪から始まったヒト型ロボットのサブリーグSSL Humanoidの競技に分かれています。ODENSのヒト型ロボット班は、後者のSSL Humanoidに出場しています。SSL Humanoidでは、ロボット本体は、ホビー用のヒト型ロボットキットを使うことができ、従来の車輪型と比べて費用がかからないので、去年に比べ参加チームが増え、徐々に盛んになってきています。
ロボットのシステムについて

先の項目で述べた車輪型ロボットとヒト型ロボットは、コンピュータのプログラムによって自律的にサッカーを行うようになっており、試合中はPCを触ることができません。ロボット頭頂部のマーカとボールを天井に取り付けられているカメラで撮影し、 撮影した映像を画像処理用のPCへ送り、各物体の位置や方向を算出し、両チームのPCへ送ります。各チームのPCでは、送られてきた情報に基づき、各ロボットの動作命令(前進、後進、その場旋回、キックなど)を決定し、その命令を電波でロボット本体へ送ります。ロボット本体には、予め各種の動作が登録されており、送られてきた命令に応じて各関節のモータを制御して動作を実行します。
ODENSについて

大阪電気通信大学のチーム「ODENS」で使われているヒト型ロボットは、京商の 1/5 SCALE ATHLETE HUMANOID「MANOI ATO1」です。今年からZigBee規格の無線装置を導入し、頭の部分を無線装置の格納場所として改造しています。
2010年5月2日(大会1日目)
対 KIKS(豊田工業高等専門学校)戦

KIKSの機体は足を短くして、重心の低くすることで素早く安定した歩行を行っています。キック方法はドリブルみたいなものが主流で、素早いサイドステップとそれに合ったプログラミングにより、ODENSの機体では追いつけない速度で先にボールを取られ、2点入れられてしまいました。さらに、マルチプルディフェンス(自陣のゴール前のエリアに機体が2体以上存在する反則)によるペナルティキックが2回あり、両方ともゴールを決められてしまいました。結果は0-4で敗北です。
対OPCT(大阪府立工業高等専門学校)戦

OPCTの機体はトリム調整をあまりしなくても問題なく使用することができ、キーパーとアタッカーの機体に違いがあり、特にアタッカーの目が光ってたのが印象的でした。フィールドの凸凹により機体が倒れることが多発したため、得点としては、OPCTが マルチプルディフェンスによるペナルティキックの1点のみでした。結果は、1-0で勝利しました。
試合開始時に機体の電源を入れ忘れがあったため、各チーム3回しか使えないタイムアウト(競技休止時間)を取ることになったので、次はこのミスはないようにしたいです。
2010年5月3日(大会2日目)
対Owaribito-CU(中部大学)戦

この試合の開始のキックオフでうまい具合に相手の機体に当たり、オウンゴールしてくれたおかげで開幕1点を取ることができました。その後は、相手のディフェンスがうまかったこともあり、シュートできる機会が極端に少なくなりました。結果は1-0勝利です。
この試合の後から、ペナルティキックの際に、マーカーの色とボールの色が重なってしまうことがあるので、一部のマーカーを封印することになったり、ゴール前のディフェンスエリアに機体が2機以上入ってしまうこと(マルチプルディフェンス)があったので、それの修正を行っていました。
対Chukyo RoboStars(中京大学)戦
試合開始にChukyo RoboStarsの機体1機がトラブルにより煙を噴き出したが、代えの機体が無く、3機対2機のハンデありの試合となった。ODENS、前回のプログラム修正の影響で、ゴールを決めたら、プログラムにエラーが起きて落ちてしまったので、タイムアウトを取り、試合よりもそれぞれのチームが機体とプログラムを修正する時間のほうが長かった試合でした。このプログラムエラーは試合が終わってからも改善を行いました。結果としては、2-0でODENSの勝利となったが、相手が1機少なくても2点しか取れてないので、もう少し得点を取れるようにプログラムの改良が必要だと感じました。
対RoboDragons(愛知県立大学)戦

RoboDragonsの機体はサイドステップなどが速く、ボールを確保するのが難しい場面もあったが、通信関係に不具合が生じたのかうまく動いていなくてキックが外れる場面が多々あった。また、こちらの機体が2機以上ディフェンスエリアに侵入してしまい、ペナルティキックをすることとなったが、久々にキーパーが働いてくれたおかげで、失点0の2-0でODENSが勝利しました。
2010年5月4日(大会3日目)
準決勝 対Owaribito-CU(中部大学)戦
開幕からボールがゴールのポスト前に止まり、ゴールポストが邪魔でキーパーがあらぬ方へ行ってしまい、点数入れられてもおかしくない状況になりましたが、他のロボットのフォローによりなんとか守ることができました。その後、PKで1点入れられてしまいましたが、プログラムの改良と機体のトリムが良くなってるおかげで、2点ゴールを決めることができ、結果は2-1でギリギリ勝ち、決勝戦に進出することができました。
決勝 対 KIKS(豊田工業高等専門学校)戦
予選では0-4と大敗していたので、今回はマルチプルディフェンスを起こさないようにプログラムを修正したつもりでしたが、また前回と同じマルチプルディフェンスをしてしまい、前回と比べると善戦したが結果は1-3で敗北し、優勝を逃してしまいました。KIKSのロボットは、シュートを入れられると悔しがるポーズをするので、次に試合する時には、悔しがるポーズをたくさんさせたいものです。
SSL Humanoidの結果


- 優勝: KIKS (豊田工業高等専門学校)
- 準優勝:ODENS (大阪電気通信大学)
- 第3位:OPCT (大阪府立工業高等専門学校)
ダイジェストビデオ
総括

今回のRoboCup Japan Open 2010 大阪では、ヒト型ロボット班の」メンバの大半は初めての公式戦で、他のロボットがどういう動きをするのか、 どういうロボットを使うのか、あまり理解できておらず、試合がとても不安でした。結果は思っていた以上の戦績を出したので、驚きと同時に安心しました。しかし、試合の度に思いもしない所でエラーが発生してしまいました。見方を変えれば、プログラム面でもハード面でもまだ発展できるということですので、今後はもっと努力をしていこうと思います。
RoboCup Japan Open 2010 大阪 参戦記 シミュレーション3D
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
田近 宏樹
木内 和也
丸山 拓也
目次
- RoboCupシミュレーション3Dリーグとは
- ODENSの大会までの取り組み
- RoboCup Japan Open 2010 大阪
- 5月2日 予選リーグ1日目
- 5月3日 予選リーグ2日目
- 予選リーグの結果
- 5月4日 決勝トーナメント
- 決勝トーナメントの結果
- ダイジェストビデオ
- まとめ
RoboCupシミュレーション3Dリーグとは
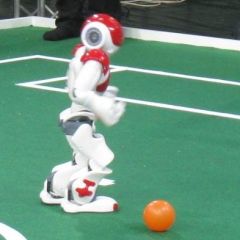
RoboCupシミュレーション3Dリーグとは、コンピュータの仮想空間の中で物理計算に基づいてサッカーを行う競技です。仮想空間では、実際の世界を再現していて重力や摩擦なども存在しています。シミュレーションで使用されているロボットは、フランスのアルデバラン社の『NAO』(図1)をモデルとしています。図2が仮想空間におけるロボットです。このリーグのシステムは、主催者が用意するサーバプログラムと、各参加チームが用意するクライアントプログラムから構成されています。
 |
 |
 |
|
| 図1 実機のNAO | 図2 ロボットのモデル | 図3 フィールド |
図4のように、仮想空間内でロボットが得る様々なセンサ情報(視覚から得られた他の物体のデータ、関節の角度、胴体の加速度など)がサーバからクライアントへ送られます。クライアントでは、その情報に基づき、対応するロボットへの指令を決定し、図5のようにサーバへ送ります。サーバでは送られてきた指令に応じて、ロボットのモデルが動作します。以上を繰り返すことによってシミュレーションが進行します。クライアントからサーバへ送る指令は、ロボットの全ての関節の動きのみです。したがって、適切な指令を与えないと、仮想空間のロボットは歩くことさえもできません。
1チームのロボットの数は、前回は3体まででしたが、今回から6体になりました。
 |
 |
|
| 図4 サーバからクライアントへ | 図5 クライアントからサーバへ |
ODENSの大会までの取り組み
ODENSが、 シミュレーション3Dリーグに参戦するのは今回が2回目です。前回の順位は、4位でしたので、今回はさらに上位を目指して取り組みました。
ODENSでは、6体のロボットをゴールキーパー1体、ディフェンスが3体、オフェンスが2体に割り振り、守備を重視したフォーメーションにしました。そして、チームプレイを実現するために、オフェンスでは、お互いボールに近い仲間を邪魔しないように譲り合うようにしました。ディフェンスでは、自分がどこに居るのかを判断できるようにし、その情報を基にボールの位置によって待機位置を変更したり、味方との距離によって行動を決めるようにしました。
RoboCup Japan Open 2010 大阪
大まかな3日間の内容
- 1日目・2日目:予選リーグ
7チーム参加で、総当り戦を行いました。 - 3日目:決勝トーナメント
決勝トーナメントでは、予選リーグの結果を元に、ダブルエリミネーション方式と呼ばれる、一度まで負けが許されるトーナメント方式で試合が行われました。
5月2日 予選リーグ1日目
試合時間は前半後半5分の10分。引き分けの場合は、そのまま試合終了です。勝点の計算は、勝ちが3点、引き分けが1点、負けが0点で、勝点が同じならば、得失点差で順位を決めるというルールでした。
Hillstone United3D(慶應義塾大学)戦
ODENS 4 – 0 Hillstone United3d
今年のRoboCupでの初戦です。Hillstone United3Dは、各ロボットにポジションを定義し、ボールの位置で戦略を切り替えるというものでしたが、あまり上手くいかなかったようで、こちらはガラ空きになっていたゴールへ確実にシュートを決めて、4点を取り、勝つことができました。
Fifty-Storms3D(芝浦工業大学)
ODENS 3 – 0 Fifty-Stoms3D
Fifty-Stoms3Dは、まだロボットをまっすぐ走らせることしかできないチームでした。おかげで、こちらは確実にシュートを決めて3-0で勝利しました。
FUT-K(福井工業大学)戦
ODENS 0 – 2 FUT-K
FUT-Kは、去年の優勝チームで、今年も強いことを予想していました。試合が始まると、ODENSのロボットがひたすらボールを探すという状態に陥ってしまいました。原因は相手のロボット同士が通信でやり取りしている内容を、ロボットの視界情報と間違ってしまい、ボールなどが一切見えない状態になっていることでした。試合後、すぐに修正をしましたが、この試合では歯がゆい結果となってしまいました。
opuCI_3D(大阪府立大学)戦
ODENS 0 – 1 opuCI_3D
opuCIは、去年の準優勝チームでした。前半、蹴り出したボールを奪われてしまい、取り返すことができず、ゴールを許してしまいました。後半も攻める事ができず、0-1で負けてしまいました。
一日目は、4戦2勝2敗という結果になりました。
5月3日 予選リーグ2日目
Konohen (電気通信大学)戦
ODENS 0 – 0 Konohen
Konohenは、ポジション等の役割が無く、全ロボットがボールへと向かってくるチームでした。しかし、この動きのせいで、こちらがボールを蹴り出しても相手のロボットに阻まれてしまい、思うようにゴールへとボールを進めることができませんでした。その結果、引き分けで終わってしまいました。
NomoFC(大阪大学)戦
ODENS 2 – 0 NomoFC
NomoFCさんは、起き上がることができないチームでした。おかげで、確実にシュートを決めて、2-0で勝利を収めました。
予選リーグの結果
- 第1位: FUT-K(福井工業大学)
- 第2位: opuCI_3D(大阪府立大学)
- 第3位: ODENS(大阪電気通信大学)
| FUT-K | Fifty-Storms3d | ODENS | HillStoneU | opuCI | Konohen | NomoFC | 勝点 | 順位 | |
| FUT-K | – | 4-0 | 2-0 | 3-0 | 0-0 | 1-0 | 1-0 | 16 | 1 |
| Fifty-Storms3D | 0-4 | – | 0-3 | 0-1 | 0-5 | 0-0 | 0-0 | 2 | 7 |
| ODENS | 0-2 | 3-0 | – | 4-0 | 0-1 | 0-0 | 2-0 | 10 | 3 |
| Hillstone United 3D | 0-3 | 1-0 | 0-4 | – | 0-0 | 0-0 | 1-0 | 8 | 4 |
| opuCI_3D | 0-0 | 5-0 | 1-0 | 0-0 | – | 2-0 | 3-0 | 14 | 2 |
| Konohen | 0-1 | 0-0 | 0-0 | 0-0 | 0-2 | – | 0-0 | 4 | 5 |
| NomoFC | 0-1 | 0-0 | 0-2 | 0-1 | 0-3 | 0-0 | – | 2 | 6 |
5月4日 決勝トーナメント
決勝トーナメントは、予選リーグの結果を基にトーナメントが組まれ、試合時間は予選と前半後半5分の合計10分でした。引き分けの場合は、予選リーグの結果の上位者が勝利となるルールです。
決勝ラウンド1回戦
ODENS 2 – 0 NomoFC
NomoFCは立ち上がるプログラムを動かすための判定が上手くいかず、この試合でも、シュートを決めて2-0で勝つことができました。
決勝ラウンド2回戦
ODENS 0 – 1 FUT-K
予選リーグでの問題を解決しての戦いです。しかし、主導権を握れず、ゴール前でなんとか守っていたものの1点を取られ、負けてしまいました。
敗者ラウンド2回戦
ODENS 0 – 0 Konohen
予選リーグでは、相手ロボットに阻まれ得点を取ることができなかったチームです。決勝トーナメントでもシュートを決めることができず0-0で終わってしまいました。しかし、ルールによって、ODENSは勝ち進めることができました。
敗者ラウンド3回戦
ODENS 0 – 0 HillStoneUnited3D
予選では、4点を取って勝ったチームでしたが、決勝では、上手く行動を阻まれて点数を取ることができませんでした。しかし、ルールによって、この試合もODENSは勝ち進めることができました。
3位決定戦
ODENS 0 – 2 opuCI_3D
前半、後半ともに、ODENSはボールを支配することができませんでした。なんとか守り通そうとするものの、ゴールキーパーとポストの間にシュートを決められ2点を取られてしまい、負けてしまいました。
結果ODENSは3位となりました。
決勝トーナメントの結果
トーナメント勝者ラウンド

トーナメント敗者ラウンド

決勝戦
FUT-K 0 – 0 opuCI_3D
ルールにより、FUT-Kの勝利。
最終順位
- 優勝:FUT-K(福工業大学)
- 準優勝:opuCI_3D(大阪府立大学)
- 3位:ODENS(大阪電気通信大学)
ODENSは去年より、順位を一つ上げて、3位でした。
ダイジェストビデオ
まとめ
直前までひたすら開発を続けていたので、大会前はとても大変でした。試合中は、基本的に見守ることしかできませんでしたが、予選のFUT-Kとの試合で起きた不具合は、合間を見つけて修正を行っていました。
今回の戦績は、予選で6戦4勝2敗1分の3位、決勝トーナメントでは3位となりました。今年は、去年と比べて参加チームが多くなった中で順位を一つ上げる事が出来たのは、良かったと思います。しかし、歩行速度が遅いため、抜かれるとどうしても追いつくことができない点、相手ロボットに対してボールを蹴って取られてしまう点、守備面では相手からきっちりボールを奪い取ることができなかった点など、まだまだ改善しなければならない所がたくさんありました。
次の大会までに、プログラムの改良を重ねて、さらに上位を狙えるように取り組もうと思います。
なわてん2011で学術研究賞と特別賞アゴラ賞を受賞!
2011年2月12,13日の2日間,本学四條畷キャンパスにおいて「なわてん2011」が開催されました.
メディアコンピュータシステム学科からは,以下の12名が実機デモを行い,研究成果を発表しました.
・特別研究生(9名)
- 齊藤謙太:主として大学生活用本格的プレゼンス管理システムの実現(福山研)
- 佐々木亮介:遷移テストにおける状態遷移のループに着目したテストケース生成法の検討(北嶋研)
- 其原健司:AVRを用いた組み込みシステム基礎学習教材の検討(南角研)
- 高木巧征:歯科シミュレーションにおけるリアリティ向上の為の衝突判定の検証(登尾研)
- 田中亮太:ActionScript3.0を用いた疑似ストリーミング動画像処理による顔発見と選択的隠蔽(小枝研)
- 平田義尚:M16C/29におけるTOPPERS/ATKを用いたCAN通信プラットフォームの構築(南角研)
- 平山健一:SURF特徴量を用いた非接触型ユーザインタフェースのための手形状認識(小枝研)
- 藤野友輔:複数センサを組み合わせた位置姿勢推定による空間モデリング(小枝研)
- 古家佑輔:ILPソルバを利用し有効範囲外への代入を検出する静的コード解析法の考案(北嶋研)
・卒業研究生(3名)
- 市田翔平:AR積み木シミュレータの開発(大西研)
- 中野裕史:レイヤー構造を取り入れた仮想デスクトップシステムの開発(大西研)
- 山本紘之:携帯端末における移動速度に応じた地図表示手法の検討(大西研)
このうち,藤野君が学術研究賞,田中君が特別賞アゴラ賞を受賞しました.


参考:なわてん2011 – 大阪電気通信大学 総合情報学部 卒業制作展 : http://nawaten.main.jp/nawaten2011/
RoboCup Japan Open 2009 大阪 参戦記 シミュレーション3D
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
田近 宏樹
猪之奥 祐
木内 和也
目次
- RoboCupシミュレーション3Dリーグとは
- 大会までの取り組み
- RoboCup Japan Open 2009 大阪
- 5月8日「予選」
- 5月9日「プログラム開発」
- 5月10日「決勝トーナメント」
- ダイジェストビデオ
- まとめ
RoboCupシミュレーション3Dリーグとは
コンピュータの仮想空間の中でサッカーをするリーグです。 ロボットの見た目を図1に、フィールド全体の図2に示します。 モデルは実際に存在するヒト型ロボット、『NAO』をモデルとしています(図3)。 シミュレーションリーグは、主催者が用意するサーバプログラムと、各参加者チームが用意するクライアントプログラムによってできています。 現段階では各チーム3体のロボットで試合を行います。 シミュレーション3Dリーグの最終目的は、ヒト型ロボットをソフトウェア面から研究開発することです。 シミュレーションの最大のメリットは、実機と違い、故障やメンテナンスを気にしなくてもいいことです。
| 図1 ロボットのモデル | 図2 フィールド | 図3 実機のNAO |
|---|---|---|
|
|
|
|


先ほど出てきたサーバとは、仮想空間を処理しているプログラムのことです。 この仮想空間に、サッカーフィールドとボールとロボット6体が置かれています。 ロボットの思考は、別のプログラムが担当しており、これがクライアントです。 クライアントは、ロボットごとに別々です。 図4のように、仮想空間における各ロボットの状態(関節の角度など)やセンサ情報(視覚情報など)がサーバから対応するクライアントに送られます。 クライアントは送られてくる情報を頼りにどのような行動をするか決定します。そして、図5のように、サーバへ命令を送ります。 その命令とは、ロボットの各関節に与える角速度のみです。 図4と図5を1秒間に5回繰り返されて試合が行われます。
大会までの取り組み
ODENSとしてRoboCup シミュレーション3Dリーグに参戦するのは今回が初めてです。 研究室の中では実機のヒト型ロボットの研究も行っており、今年から シミュレータを用いてのヒト型ロボットの研究を開始したのでシミュレーション3Dリーグに参加することになりました。
3月にサーバーのバージョンのアップデートがありました。 今までのバージョンでは、視界の制限がなく、ロボットはフィールド全体がいつでも見えている状態でした。 しかし、今回のアップデートにより、視界制限がつき、今まで、フラグ(目印となるフィールドの周囲の点) が見えていることが前提のプログラムが使えなくなってしまいました。
そこで私達が考えた方法は、サーチとルックです。 サーチとは探したい物が視界に納まるまで首を振り続けるという動作です。 ルックは指定したものを見続けるという動作です。 今まで使っていた座標を使っての移動もできなくなっていました。 移動ができないのは、サッカーとして成り立たちません。 そこで、視界制限が追加される前の移動プログラムをワールド座標系をローカル座標系に変更し新しいサーバーでも使えるようにしました。
3月にあった春季競技会の時に、ほかのチームの歩くスピードを思い知らされ、歩行の高速化もやっていましたが、なかなかうまくいかず遅いままでした。 しかし、ODENSにも自信のあるモーションがあります。 それはキックモーションです。 一回のキックでフィールド中央から相手ゴールの前までボールを飛ばします。 欠点は、うまく蹴れなければ思いがけない方向へ飛んでいってしまうことと、ロボットが転倒してしまうことです。 そこで、ゴール前に来たら、弱いキックを出すようにしました。 また、ゴールキーパーはボールが来た方向に倒れこむというモーションにしました。
RoboCup Japan Open 2009 大阪
大会前日
シミュレーションリーグの準備では、ロボットの整備や、カメラの準備などは必要ない代わりに試合をするためのPCやネットワークの準備が必要です。 前日に地元チームとしてどの作業に加わりました。
大まかな3日間の内容
5月8日「予選」
総当り方式で、2つのリーグに分かれ試合をする予定でした。しかし、参加する予定だった10チームのうち5チームがプログラムが完成していないなどの理由で棄権してしまいました。
5月9日「プログラム開発」
プログラムが未完成のチームがいくつもあったことと、参加チーム数が予定よりも少なかったことにより、2日目は試合をせずにプログラム開発に時間をとりました。
5月10日「決勝トーナメント」
konohenチームが試合ができるプログラムが完成したので6チームでトーナメントを行い順位を決定しました。
5月8日「予選」
リーグ戦のルールは引き分けになってもそのまま試合終了です。
勝ったら3ポイント、引き分け1ポイント、負けたら0ポイントのルールで順位を決めました。
NomoFC(大阪大学)戦
ODENS 2 – 0 NomoFC
NomoFCチームのオフェンスはまっすぐ前進だけの行動をしてきました。 歩いている途中に倒れてしまうと、倒れたまま足踏みをしています。 今までのサーバで使っていた倒れたという判定が使えなくなってしまっていたようです。 ODENSは、普段通りの動きを見せシュートを決めました
NAITO-StrikerS(愛知工業大学+名古屋工業大学)戦
ODENS 0 – 0 NAITO-StrikerS
はじめのODENSのキックオフで、相手チームが真ん中にいたので、ボールが跳ね返ってきました。 相手チームのプログラムはボールに向かってまっすぐに歩くだけです。 つまり、ボールを見失ってしまうと、そのままどこかへ歩いて行ってしまいます。 しかし、相手フィールドの真ん中あたりで、混戦となり、点数を入れることができませんでした。 結果、同点で引き分け。
FUT-K(福井工業大学)戦
ODENS 0 – 2 FUT-K
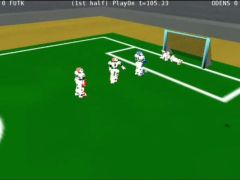
相手チームはずっとドリブルをし、ゴールに突っ込むという作戦できました。 ODENSのロボットは相手チームを障害物と認識してしまい。ボールをとりに行くことができなくなってしまいました。 一度でも抜かれてしまうと、相手の歩くスピードが速いので、追いつくことができません。 しかも、ODENSのキーパーは相手のキックのスピードが遅いのに反応が早すぎたため、ノーガードで点数を入れられてしまいました。
opuCI_3D(大阪府立大学)戦
ODENS 0 – 0 opuCI_3D
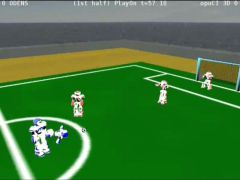
前半の混戦中にODENSが相手フィールドに蹴り出しました。 しかし、相手チームの近くまでボールは行きましたが、相手のキーパーにフィールド外へクリアされてしまいました。 この後、ODENSにチャンスはなく、引き分けに終りました。
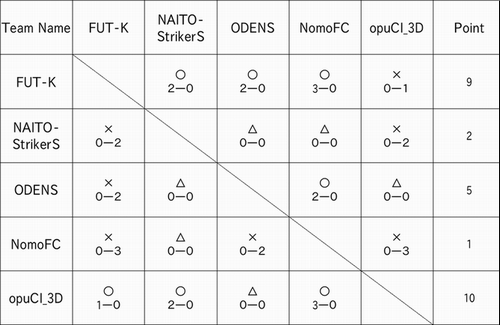
予選の結果
- 第1位:opuCI_3D大阪府立大学)
- 第2位:FUT-K(福井工業)
- 第3位:ODENS(大阪電気通信大学)
5月9日「プログラム開発」
8日の試合の結果を見て、キーパーが定位置に帰れるように改良しました。 また、歩くモーションを倒れにくくするためにスピードを落としました。
5月10日「決勝トーナメント」
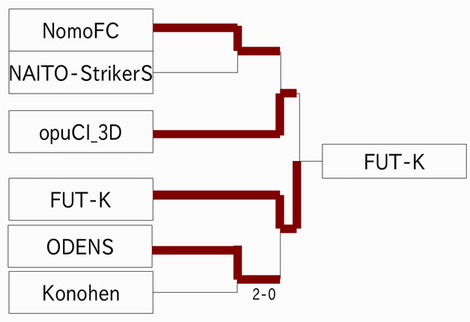
konohenチームが試合ができるようになったので、参加。 6チームでトーナメントが行われました。 総当たり戦と違って、引き分けになった場合は、ゴールラインからセンターラインまで走るスピードで勝敗を決めます。
準々決勝
ODENS 2 – 0 konohen
相手チームのロボットは倒れてしまったとき起き上がりがうまいのが特徴です。 しかし、その場を動かずに終わってしまいました。 そこで、ODENSは確実にゴールを決め、ベスト4へ勝ち進みました。
準決勝
ODENS 0 – 2 FUT-K
予選のときに、歩くスピードの差により負けてしまったので、ODENSにとっては天敵です。 ODENSチーム側のゴール前で混戦し、ゴールポストギリギリにシュートを入れられてしまいました。 この後、さらに1点を追加され、負けてしまい、 1位、2位の可能性がなくなりました。
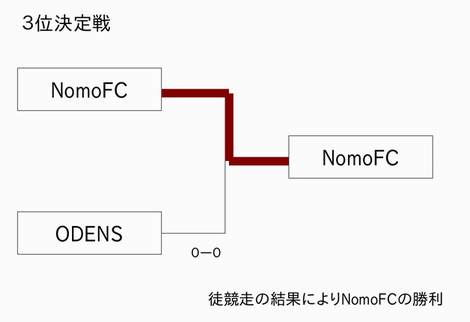
3位決定戦
ODENS 0 – 0 NomoFC
前半、相手の懐にボールが入り込んでしまい、 障害物回避の機能が働き、ボールに近づくことができなくなってしまいました。 後半、相手ゴールはがら空きに対して、 ODENSは、またもや障害物回避が仇となって仲間同士を障害物と認識し、 動けなくなってしまいました。
引き分けとなってしまったので、徒競走をしました。 NomoFCのタイムは12秒で、ODENSのタイムは26秒でした。ODENSは走るスピードが遅いので負けました
決勝トーナメントの結果
- 優勝:FUT-K(福井工業大学)
- 準優勝:opuCI_3D(大阪府立大学)
- 第3位:NomoFC(大阪大学)
ODENSは4位に終わりました。
ダイジェストビデオ
まとめ
大会前はたくさんやることがあったので大変でしたけど、3人でがんばってプログラムを作りました。 当日は、試合を見ているだけですが、自分達の手で作ったプログラムが思った通りに動いたり動かなかったりして、 白熱し、良い勉強にもなりました。 この経験で勉強になったことは、 自分で考えて移動することのできるロボットを開発する上で必要不可欠な障害物回避なのですが、 取って付けたような状態だとお互いを障害物と認識してしまい動かなくなってしまうという事がわかりました。 このほかに、プログラムをチームで開発していく事は仲間同士どのように伝え合って作っていけばいいのか、 グループワークの勉強にもなりました。
「RoboCup Japan Open 2009 大阪」に参加した事は3人にとってとても達成感のある良い経験となりました。
RoboCup Japan Open 2009 大阪 参戦記 ヒト型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
小松 大祐
岡田 隆広
内藤 慎
奥田 真平
森本 達也
目次
- 小型ロボットリーグにおけるヒト型ロボット
- SSL Humanoidのシステムについて
- ODENS++について
- 2009年5月8日(大会1日目)
- 2009年5月9日(大会2日目)
- 2009年5月10日(大会3日目)
- ダイジェストビデオ
小型ロボットリーグにおけるヒト型ロボット
現在、ロボカップの小型ロボットリーグ(Small Size robot League、以下SSL)では、 3輪または4輪のオムニホイールを利用した車輪型ロボットを使用しています。 年々参加チームのレベルが上がり技術的に飽和状態になりつつあります。 そこで、現SSLと同じように外部カメラを用いる方法を継承しつつ、 ロボット本体を『車輪型』から『ヒト型』に置き換えるアイディアが2007年に日本の有志チームから提案されました。 これを、「SSL Humanoid」と呼んでいます
今年のRoboCup Japan Open 2009 大阪では、 SSLのサブリーグとして、SSL Humanoidの公式試合が初めて行われました。
SSL Humanoidのシステムについて
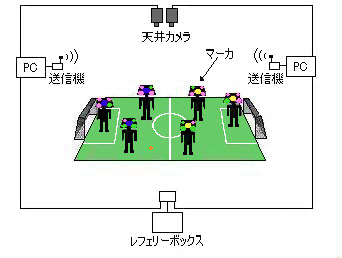
ロボットは手動操作ではなく自律動作によって動きます。 ロボットの頭にマーカが取り付けてあり、 マーカとボールを天井に取り付けられているカメラにより撮影し、 撮影した映像をPCに送り、、 その映像のデータをロボットに送ることにより、 ロボットとボールの位置を知ることが出来ます。 ロボットにはあらかじめモーションが登録されており、 送ってきた命令に対応するモーションを再生します。 以上を繰り返すことにより、自律的にサッカーをします。 試合が始まるとチームはPCとロボットには一切触れてはいけません。 ファールなどロボットを止めたい場合はレフェリーボックスから信号がPCに送られ、 それをPCからロボットに命令します。
ODENS++について
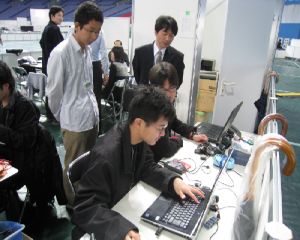
大阪電気通信大学のチームは「ODENS」ですが、 今回のヒト型チームは大阪府立工業高等専門学校(以下、府立高専)の薮研究室との合同チームということで「ODENS++」という名称になりました。 大阪電気通信大学升谷研究室ではソフトウェア面が得意です。 一方、府立高専薮研究室はハードウェア面が得意です。 お互いを補い合うために合同チームを立ち上げました。
ODENSのロボットは京商から発売されている 1/5 SCALE ATHLETE HUMANOID「MANOI ATO1」を使います。 無線通信には、近藤科学から発売されている 「KHR-3」というクリスタル交換方式の通信機をそのまま使っています。
一方、府立工専のロボットはヴィストン株式会社から発売されている「Robovie-X」を使用しています。 大阪電気通信大学の使っているものとは違う、「Zigbee」という無線通信規格も取り入れています。
2009年5月8日(大会1日目)
対 Owaribito-CU(中部大学)戦
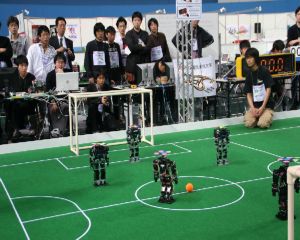
SSL Humanoidにとって、最初の公式試合です。 Owaribito-CUのロボットは近藤科学から発売されているKHR-1HVを使っていました。 相手チームのロボットは不調のためかあまり動けていません。 一方ODENSチームは普段通りに動くことができ一回戦は4-0にて勝利しました。
対 KIKS(豊田工業高等専門学校)戦
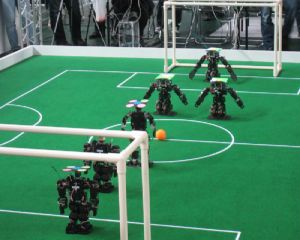
KIKSのロボットはODENS++のロボットと同じMANOIを使っていましたが、 重心を低くし足裏を広く改造したことにより、ODENS++のロボットより素早く安定した動きをしていました。 キック力はそれほどないものの素早いサイドステップとそれに合ったプログラミングにより、 ODENS++のオフェンス・ディフェンスともになかなか追いつけず、次々とゴールへシュートされてしまいます。
ODENS++のキーパーのファインプレイによりゴールをなんとか死守するものの、 ロボットがゴール前に集まってしまいマルチプルディフェンス (自軍のディフェンスエリア内で2台以上のロボットが入ってしまうこと) が起こり、PKでゴールを決められてしまいました。
結果は1-3で敗北してまいました。
試合後、奥田・小松がキーパープログラムを直すべく会場に残り修正をしました。
2009年5月9日(大会2日目)
対 RoboDragons(愛知県立大学)戦
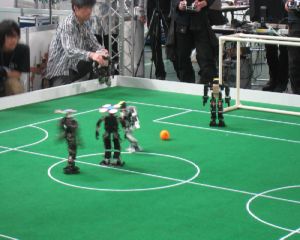
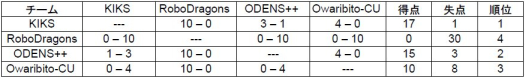
RoboDragonsのロボットはKHR・MANOI・MANOIにKHRの足をつけた機体を使用していました。 今回の試合は準備が間に合わなかったためRoboDragonsが棄権しました。したがって、10-0にてODENS++の勝利です。
代わりに、デモとして人が操縦するRoboDragonsのロボット対自立型のODENS++のロボットで対戦が行われることになりました。 人間はフィールド全体の3次元的な状況を把握し操縦できるのに対して、 現在の自律型のシステムではロボットのマーカーとボールの位置と方向しか使えませんので、 慣れた人が操縦すると操縦型の方がかなり有利と言えます
ODENS++は、後半RoboDragonsのマルチプルディフェンスによるPKにて貴重な1点を入れることができ、 結果は1-0での勝利しました。
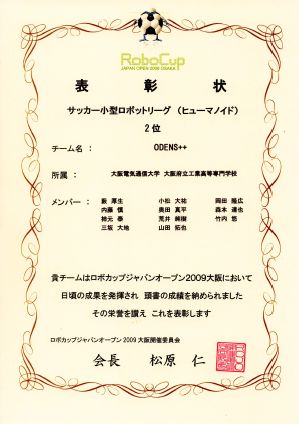
SSL Humanoidの結果
- 優勝: KIKS (豊田工業高等専門学校)
- 準優勝:ODENS (大阪電気通信大学)
2009年5月10日(大会3日目)
対 KIKS(豊田工業高等専門学校)戦
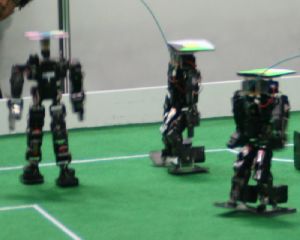
3日目はエキジビジョンマッチが行われました。
KIKSには初日で負けており、その屈辱を晴らすべくODENS++は新しいプログラムを仕上げて試合に臨みました。
順調な出だし見えましたが、ODENS++のゴールキーパーの動きがしっかりせず、先制ゴールを決められてしまいました。 その後も初日のファインプレーとは裏腹にゴールを簡単に許してしまい、 結果は0-2でまたも敗北してしまいました。
この試合では、キーパーの動きがおかしく後ろ歩行ができなかったり、 キーパーのモーションが遅れて動作してしまい、ボールを止めることができませんでした。 後で調べてみると、キーパープログラムが最新のものではなかったことがわかりました。
体験イベント
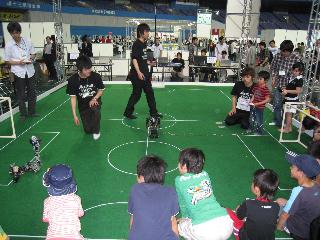
最後は子供達にリモコンで各チームのロボットを動かしてもらうイベントを行いました。 ロボットを操作する子供達の目は真剣で、待ってる子供達はまだかまだかと目を輝かせながらロボットを見ていました。
ダイジェストビデオ
総括
今回のRoboCup Japan 2009 大阪では、SSL Humanoidは初めての公式試合でした。 このため、他のロボットがどういう動きをするのか、 どういうロボットを使うのかと言うのも未知数でした。 しかし、しっかりとしたサッカーの試合ができたと思います。
対戦を重ねる毎にたくさんのミスや未熟なところも見つかりました。 しかし、未熟な部分があるということは可能性がまだまだ眠っているとも言えます。 今後は今回分かった未熟な部分を少しでも埋めていく努力をしていこうと思います。
RoboCup Japan Open 2009 大阪 参戦記 車輪型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
金谷 境一
木村 尭海
植田 康生
江口 達也
中島 誠
中谷 有輝
富永 浩輝
太瀬 和紀
森 聡紘
山本 祐揮
目次
RoboCup JapanOpen 2008 沼津 参戦記 ヒト型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
小松 大祐
東 孝二
江口 達也
岡田 隆広
目次
小型ロボットリーグにおけるヒト型ロボット
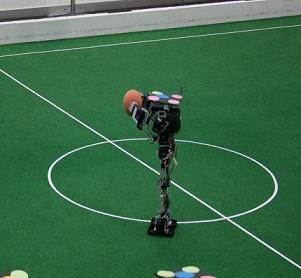 現在、ロボカップの小型ロボットリーグ(Small Size robot League、以下SSL)では、3輪または4輪のオムニホイールを利用した車輪型ロボットを使用していますが、年々参加チームのレベルが上がり技術的に 飽和状態になりつつあります。そこで、現SSLと同じように外部カメラを用いるシステムを継承しつつ、ロボット本体を『車輪型』から『ヒト型』に置き換え るアイディアが、2007年に日本の有志チームから提案されました。私たちはその提案チームの一つです。
今回のRoboCup JapanOpen 2008沼津では、その先駆けとして、現SSLのフィールドの半分を利用して3対3のデモ試合が行われました。
ロボカップには従来からヒューマノイドリーグがありますが、この取り組みはそれとは別の試みです。なお、このときには新しい提案を「New SSL」と呼んでいましたが、その後「SSL Humanoid」という名称になりました。
1日目
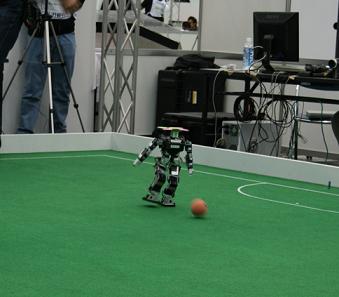 今回、New SSLとして、近藤科学から発売されているKHR-1HVを使っての2足歩行ロボットによるデモを行いました。このデモでは、ロボットを実際に動かすのは リモコンなど人の手ではなく、現SSLの車輪型ロボットと同じ、天井カメラを利用したプログラムによる自律動作を実現させています。 そのスタートである1日目では、まずロボット1台だけによる一人サッカーと呼ばれるデモを行いました。
一人サッカーデモでは、まずロボットは自身の位置とボールの位置、またゴールの位置を必要に応じて認識します。そして、ボールをゴールの方向へ蹴るために 適した位置、つまり『ゴールが正面にあり、かつボールが目の前にある』という位置へ移動します。移動する際も、目標の場所まで直線的に歩いていくのではな く、途中でボールにぶつからないように回り込むようになっています。そして目標の場所に着くと、ボールの方向を向いて微調整・シュートする仕組みです。
この日は要調整といった出来でしたが、シュート動作を取ることには成功しました。
2日目
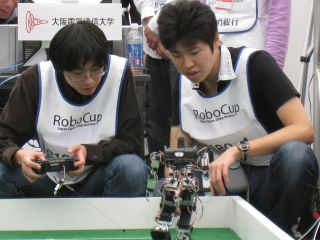 この日は、2足歩行に取り組んで初の3対3の同時起動に挑戦しましたが、命令が届かないなどの失敗が相次ぎ、ほとんど棒立ちでうまく動かない状態でした。そんな中でこの日動いたものとして、2足歩行ロボットによる障害物回避デモがあります。
このデモは読んで字のごとくですが、動作させるロボットとボールとの経路の間に敵ロボットを配置して、それを回避して回り込んでからシュートをするという ものです。途中、電池などの原因でうまく動作しないこともありましたが、ちゃんと回避行動をとる事に成功しています。ただし、この障害物回避のプログラム は車輪型で使用しているものを流用したもので、要調整といった感じでした。
3日目
この日のデモはかなり良い感じで動作しました。まず、2日目に出来なかった3対3の模擬サッカー試合が”普通に”出来たこと、さらには期待されていた『スローイン』をすることにも成功したことはとても意味のあることです。
そもそも手がない車輪型にできないスローインはヒト型であるからこその動作であり、自律動作においてスローインをさせることは目標であり課題であったの で、成功した瞬間はとても感動しました。そのうえ、3対3で模擬試合ができたことも今後のSSLでの自律動作によるヒト型サッカーを発展させていくための 基礎の1つになれたという点では、価値のあるデモであったといえます。
今回の目玉であったスローインですが、基本的にはシュートの動作と大差ありません。目標地点のほうに投げれる位置まで回りこみ、小歩行で位置調整をした後 にスローインモーションを動作させるといったものです。2日目まではこの小歩行での位置調整がうまくいかなかったため、2日目のデモ終了後から調整を行う 必要がありました。元のモーションでは、足をあげてはいるもののほぼ摺り足になっており、ロボットの基本姿勢の調整次第ではうまく真っ直ぐ歩けなかったの ですが、一度に歩行できる歩数を制限することにより、軌道が曲がり始める前に止めるという調整を行いました。
ヒト型ロボットのデモの動画(YouTube)
総括
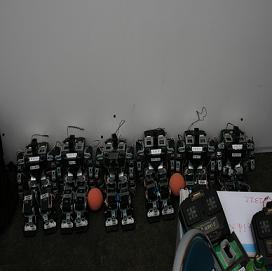 今回開催されたNewSSLとしてのヒト型ロボットのデモでは、内蔵されているプログラムがまだまだ改良の余地があるものであったために、満足のいく、高 度な動作までは実現できませんでした。しかしながら、将来的に行われるであろうヒト型ロボットの自律動作によるサッカーを実現可能であるという可能性は大 いに感じ取れる内容であったと思います。 特に3日目に成功したスローインは、現SSLでは実装され得ない動作であることは明確であり、人の目を楽しませるという点においても、技術的に高度である という点においてもヒト型ロボットでリーグ開催することの有用性を示せたといえます。
全てがプラスの出来事ばかりではなかったですが、今はマイナス要素でもそれをプラスに変えていく努力を今後もしなくては、と考えさせられる意義ある大会であったと思います。
RoboCup JapanOpen 2008 沼津 参戦記 車輪型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
金谷 境一
木村 尭海
植田 康生
蔭久 佳宏
近藤 敦
田近 宏希
中島 誠
森口 貴博
目次
RoboCup小型ロボットリーグとは
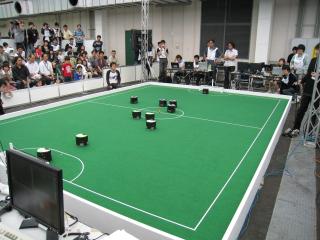 小型ロボットリーグでは、ボールとしてオレンジ色のゴルフボールを用い、 直径18センチメートルの大きさのロボットを1チーム5台用いて戦います。機体が小さく、ロボット自体には 目となるカメラを取り付けることは難しいので、フィールドの上空にカメラを取り付けることが許されています。 そのカメラで撮影した映像を自分のチームのPCに送り、それを画像処理してロボットやボールの位置を求め、 その配置によって戦略を立て、各ロボットに無線で命令を送りロボットを動かします。 試合が始まったら、人はコンピュータやロボットを操作することはできません。
ODENSの大会までの取り組み
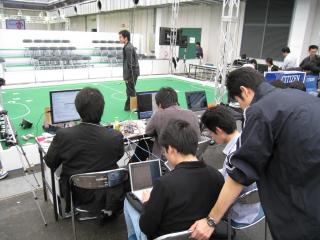
 ODENSとしてRoboCup小型リーグに参戦するのは今年で2回目です。したがって、 昨年の反省点を改善していくことが今年の主な課題でした。
今年新たに配属されたプレゼミ生(現3年生)は、配属当初からロボットの行動を決定するプログラムを 改良しながら理解することから始めました。 そして、改良したプログラムを評価するために何度も実機で動かして検証を行いました。 その度に判明するさまざまな不具合を一つ一つ解消していき、みるみるロボットの動きはよくなっていきました。
昨年から引き続き参加する4年生も、卒業研究を経てシステム全体の能力向上を実現し、より扱いやすい システム、より強力で戦略性の高い行動決定プログラムを作成しました。また、3年生を力強く牽引する リーダーシップを発揮し、多大な安心感を3年生に与えました。
今年は静岡県沼津市で開催されるので、大阪とは違い、持ち込んだロボットに不具合があったり 忘れ物があってもすぐには対応できません。準備を怠らず、体調も万全にして沼津へ向かいました。
RoboCup Japan Open 2008 沼津
 今年のRoboCup JapanOpen 2008 沼津 小型ロボットリーグには、豊田工業高等専門学校「KIKS」、愛知県立大学「RoboDragons」、電気通信大学「fWing207」、中部大学 「Owaribito-CU」、イランからの参加チーム「Parsian Robotic」、そして大阪電気通信大学「ODENS」の計6チームが出場しました。この6チームが予選リーグ(総当たり戦)を2日間にわたり行い、上 位4チームが決勝トーナメントに進出します。
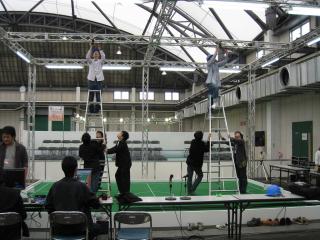
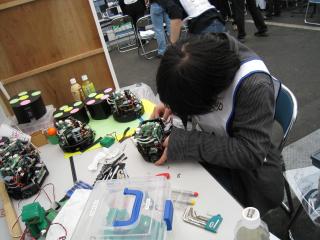 試合の一般公開は5月3日からですが、チームはその前日に大学からロボットやカメラ、PCなどを運び込み、上空カメラの設置、ロボットやPCの調節を行い ます。小型ロボットリーグの参加チームの中では一番に会場入りしたので、早々にセッティングを終わらせ、各自カメラ映像やプログラムの調整、ロボットの整 備などをしていました。
さて、いよいよ大会本番です。今年はプログラムもロボットも準備万端の状態で沼津までやって来ました。 メンバー全員の意気込みは十分です。
 しかし、敵は思わぬところに潜んでいたのです……。
試合
全試合のダイジェスト動画(YouTube)
5月3日
対 KIKS(豊田工業高等専門学校)戦
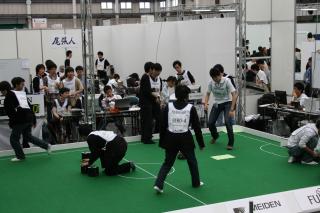 両チームにとって、今年のロボカップジャパンオープンの最初の試合です。この日は天候が非常に不安定で、 また会場の屋根が太陽光を透過しやすい素材だったために、会場の明るさが激しく変化し、天井のカメラが ボールやマーカーをうまく判別できない状態での試合でした。
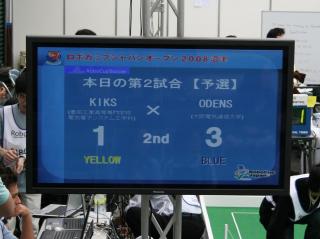 ボールやロボットの位置がしっかりと把握できず、パスやシュートがまともに行うことができません。 それはKIKSも同じようで、作戦通り動くことができない様子でした。 試合の序盤、KIKSにシュートを許してしまい一点を先制されてしまいましたが、 タイムアウトやハーフタイムの時間を駆使し、なんとかカメラとサーバーの正常化ができたため、 後半に点を得ることができました。
フラストレーションの溜まる試合でしたが、結果的に1-3で勝利することができました。
対 RoboDragons(愛知県立大学)戦
 ODENSにとっての第2試合の相手は、RoboCup常勝チームで、昨年は世界大会で3位入賞の経験のあるRoboDragonsです。 前の試合に引き続き明るさが不安定な状態での試合となりました。やはり、お互いにカメラによる位置取りが うまくできず、最初はまともな試合になっていませんでした。 しかし、そんな中でもODENSは華麗なパスまわしを行うなど、チームプレイの片鱗を見ることはできました。
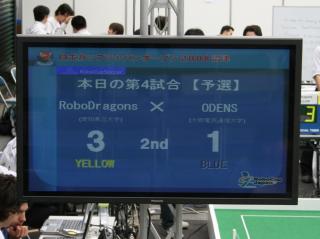 そうして、貴重な先制点を手にいれましたが、その後はRoboDragonsが安定し始め、反対にODENSの調子が悪く なってきてしまいます。その隙を突かれ点を取り返されてしまい、次々と3点も入れられてしまいました。 結果、3-1で負けてしまいましたが、常勝チームに対して1点を取れたことは非常にうれしいことです。
5月4日
対 Parsian Robotic (イラン) 戦
 Parsian Roboticはイランからの参加チームです。初日はカメラのビジョンシステムやサーバ等に問題が起こり、 あまり良い結果をだせなかったようですが、どうやら今日は問題が改善されたらしくある程度動くようになった ようです。
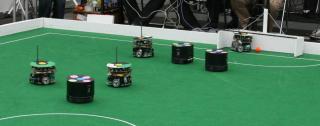 しかしこの日も天候が不安定で明るくなったり暗くなったりしたために、天井カメラが上手くロボットのマーカーを 判別できずこちらのロボット数台の動きが不調になり、なかなか戦略どおりに動くことができません。それでも、 こちらのキックオフから直接ゴールに決めるというプレイを見せ先制点を取りました。
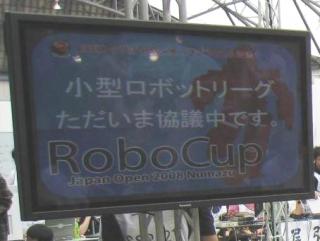 しかしその後すぐに、キックオフ時から味方にパスせず直接ゴールしての得点が有効かどうかについて 審議が起こり、しばらく試合が中断されました。 審議の結果、キックオフ時からの直接ゴールは有効と認められ、先制点となりました。 その後さらにもう1点ゴールを決めることができ、2-0でODENSの勝利となりました。
対 fWing207(電気通信大学)戦
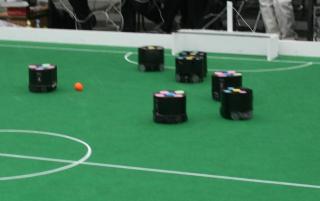 fWing207戦では相手のロボットの数台が調子が悪く、時には5台対3台の状態で試合が進んだりもしました。 また、相手のロボットがフィールド上に5台いても実質2台程度しか試合に参加できていないなど、 ビジョンシステムやロボットにかなり問題を抱えていたようです。fWing207の方々の悔しそうな表情が印象的でした。
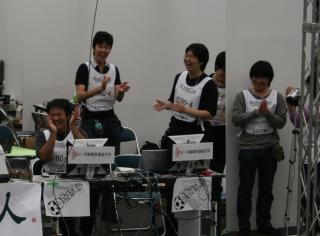
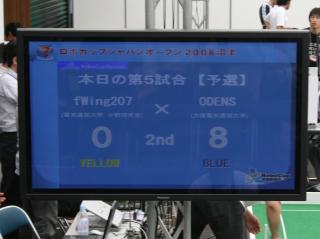 ODENSはここぞとばかりに、ゴールを狙いに行きました。fWing207のゴールキーパーは良い動きをしていましたが、 こちらのロボットの動きに対応しきれず、さらにロングシュートも決まるなど、結果8-0でODENSの圧勝でした。
対 Owaribito-CU(中部大学)戦
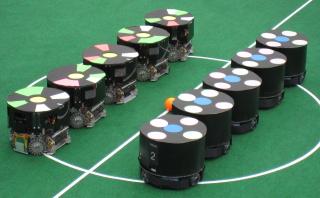 Owaribito-CUはチップキック(ボールを浮かせるキック)や遠距離からでもゴールを狙える強力なシュートが 目立つチームです。 試合時もチップキックや強力なシュートを多く繰り出され苦戦しましたが、遠距離からのシュートの場合は精度が やや悪いのか、ゴールの少し外側に外れる場面が度々ありました。また、フィールドの端では上手くマーカーを 判別できないらしく、ゴールキックやコーナーキック時におかしな動きを見せるなど、チャンスを活かせられない 場面も見られました。
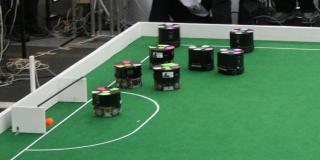
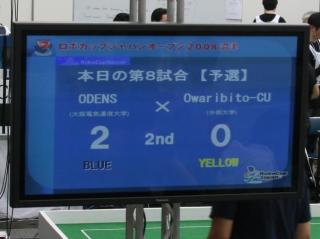 一方、こちらはディフェンダーとキーパーで相手のシュートを防ぎ、得意とするパスで上手く味方につなげ シュートするという連携が決まり、結果2-0でODENSのチームワークの勝利でした。
5月5日
対 Owaribito-CU(中部大学)戦
 前日の予選最終戦で戦った相手との対戦となった準決勝です。2-0で前回は勝った相手です。
前半は攻め込むシーンが多くありました。ですが、相手はキッ力が強く相手サイドからでもシュートを狙ってきます。またチップキックを使い展開を打破してこようとしてきます。 こちらもシュートを打ちますが、相手のディフェンスやキーパーに防がれていました。 キーパーに防がれたボールからコーナーキックを得て、チャンスとばかりにセットプレイからの反射シュート で先制点を取りました。この直後の相手のキックオフで、強烈なシュートにヒヤリと しましたが、ゴールポストに当たり失点せずにすみました。
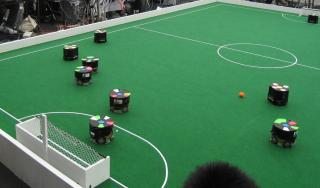 後半戦に入ってもペースはODENS側のままでした。ですが序盤はどちらもゴールを奪うことができません。 しかし、中盤に入りスローインからのパスをダイレクトでシュートを打ちゴールを奪うことができました。 ここから終盤にかけては一進一退の攻防が続きました。パスをつないでゴールを狙っていきましたが ゴールを奪うことができず、相手の強力なシュートもこちらのゴールの枠を捉えきれません。
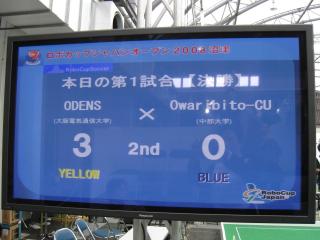 ですが試合終了間際にこちらのセンターラインからのシュートが決まり3-0で試合終了となりました。 これで決勝まで駒を進めることができました。
対 RoboDragons(愛知県立大学)戦
 決勝の相手は準決勝でfwing2007を破り決勝に進んできたRoboDragonsです。予選では3-1で負けた相手です。
前半戦は序盤から相手のペースで、攻め込まれる場面が多くピンチの連続でした。しかしディフェンダーや ゴールキーパーが相手のシュートを防ぎ失点せずにいました。ですが、センターライン付近から 打たれたシュートに、一瞬動きがおかしくなったゴールキーパーが反応できず失点してしまいました。
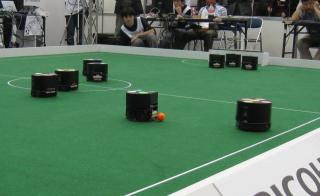 このあとも攻め込まれる場面が多くなかなかチャンスを作れません。シュートを打っても2体いるディフェンスに カットされたり、相手サイドにボールを入れても、自陣サイドにいた相手ロボットのリカバリーが早く、 ボールをうまく相手ゴール付近まで進めることができません。そしてそのまま点を奪えずに前半が終了しました。
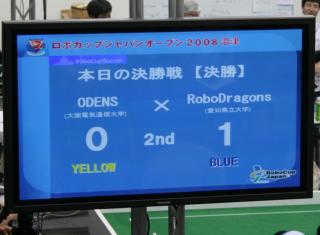 後半戦に入っても流れは変わらずピンチの連続で、守るのが精一杯でなかなか攻撃に移れずにいました。 何度かチャンスを作ってもシュートまでいけなかったり、シュートを打ってもキーパーに防がれたり ゴールの枠を捉え切れなかったりして得点できず、そのまま試合が終了し最初の失点により0-1で負けて しまい、予選の雪辱を晴らすことはできませんでした。
参戦のまとめ
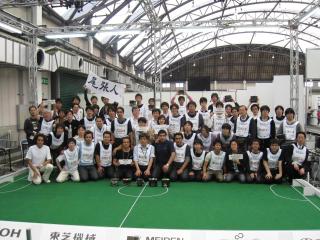 今年のRoboCupの戦績は、予選では4勝1敗、決勝リーグでは1勝1敗で準優勝となり、躍進の年となりました。予選・決勝ともに、1敗はRoboDragons(愛知県立大学)との対戦によるものなので、このチームの総合的な能力の高さがうかがい知れました。
今年の大会も、ロボット自体はいじらず、戦略(プログラム)のチューニングのみで戦いました。その結果準優勝となり、正常進化を果たしたのだと思います。 しかしながら、味方同士でボールを取り合ってしまう行動がよくあり、これがタイムロス、ひいてはその隙に相手にボールを奪われてしまうといったことにつな がってしまいました。さらに、決勝トーナメント時には、故障などにより正常に動作するロボットが6台しかなかったりと、ギリギリの状態で戦う事態が発生し たことは大きな反省点です。
また、急激に表情を変える天候(太陽光)に、RoboCup参加の各リーグはかなり苦しめらていたようでした。小型ロボットリーグでは、ロボットやボール の位置が判別できなくなり、まったく試合にならなかったこともありました。この経験から、照度の急激な変化にも対応できる画像処理サーバのシステム構築が 今後の大きな課題の一つとなりました。
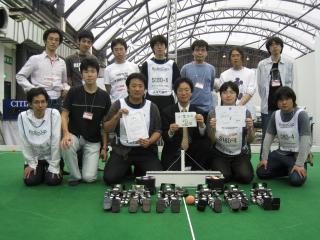 さて、来年度は新型ロボットを投入する予定です。しかし、現在のロボットとは勝手が違うので、うまく制御できるようにするのが課題です。さらにプログラムにも改良を加えていき、来年度こそ優勝を手にできるように取り組んでいきたいと思います。
小型ロボットリーグの結果
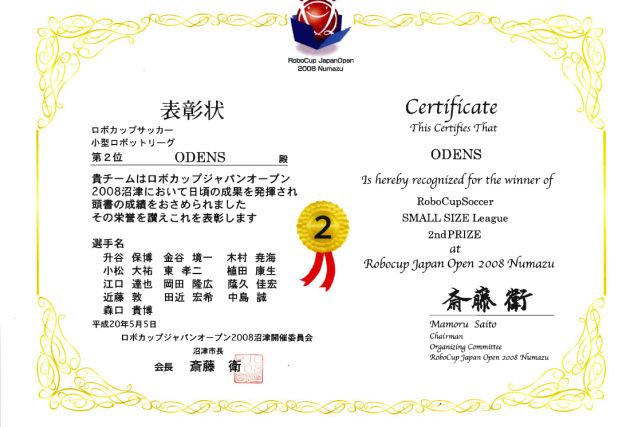
- 優勝: RoboDragons (愛知県立大学)
- 準優勝: ODENS (大阪電気通信大学)
- 第3位: Owaribito-CU (中部大学)