1年遅れになりましたが、「ロボットサッカー競技RoboCup Japan Open 2010 大阪 参戦記」を公開しました。2011年の参戦記はできるだけ早く公開するようにします。
投稿者「masutani」のアーカイブ
RoboCup Japan Open 2010 大阪 参戦記 ヒト型ロボット
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
小松 大祐
岡田 隆広
植田 康生
丸山 和幸
金田 健人
小林 良
目次
- 小型ロボットリーグにおけるヒト型ロボット
- ロボットのシステムについて
- ODENSについて
- 2010年5月2日(大会1日目)
- 2010年5月3日(大会2日目)
- 2010年5月3日(大会3日目)
- SSL Humanoidの結果
- ダイジェストビデオ
- 総括
小型ロボットリーグにおけるヒト型ロボット
小型ロボットリーグ(Small Size robot League、以下SSL)には、従来からある車輪型ロボットの競技と、RoboCup Japan Open 2009 大阪から始まったヒト型ロボットのサブリーグSSL Humanoidの競技に分かれています。ODENSのヒト型ロボット班は、後者のSSL Humanoidに出場しています。SSL Humanoidでは、ロボット本体は、ホビー用のヒト型ロボットキットを使うことができ、従来の車輪型と比べて費用がかからないので、去年に比べ参加チームが増え、徐々に盛んになってきています。
ロボットのシステムについて

先の項目で述べた車輪型ロボットとヒト型ロボットは、コンピュータのプログラムによって自律的にサッカーを行うようになっており、試合中はPCを触ることができません。ロボット頭頂部のマーカとボールを天井に取り付けられているカメラで撮影し、 撮影した映像を画像処理用のPCへ送り、各物体の位置や方向を算出し、両チームのPCへ送ります。各チームのPCでは、送られてきた情報に基づき、各ロボットの動作命令(前進、後進、その場旋回、キックなど)を決定し、その命令を電波でロボット本体へ送ります。ロボット本体には、予め各種の動作が登録されており、送られてきた命令に応じて各関節のモータを制御して動作を実行します。
ODENSについて

大阪電気通信大学のチーム「ODENS」で使われているヒト型ロボットは、京商の 1/5 SCALE ATHLETE HUMANOID「MANOI ATO1」です。今年からZigBee規格の無線装置を導入し、頭の部分を無線装置の格納場所として改造しています。
2010年5月2日(大会1日目)
対 KIKS(豊田工業高等専門学校)戦

KIKSの機体は足を短くして、重心の低くすることで素早く安定した歩行を行っています。キック方法はドリブルみたいなものが主流で、素早いサイドステップとそれに合ったプログラミングにより、ODENSの機体では追いつけない速度で先にボールを取られ、2点入れられてしまいました。さらに、マルチプルディフェンス(自陣のゴール前のエリアに機体が2体以上存在する反則)によるペナルティキックが2回あり、両方ともゴールを決められてしまいました。結果は0-4で敗北です。
対OPCT(大阪府立工業高等専門学校)戦

OPCTの機体はトリム調整をあまりしなくても問題なく使用することができ、キーパーとアタッカーの機体に違いがあり、特にアタッカーの目が光ってたのが印象的でした。フィールドの凸凹により機体が倒れることが多発したため、得点としては、OPCTが マルチプルディフェンスによるペナルティキックの1点のみでした。結果は、1-0で勝利しました。
試合開始時に機体の電源を入れ忘れがあったため、各チーム3回しか使えないタイムアウト(競技休止時間)を取ることになったので、次はこのミスはないようにしたいです。
2010年5月3日(大会2日目)
対Owaribito-CU(中部大学)戦

この試合の開始のキックオフでうまい具合に相手の機体に当たり、オウンゴールしてくれたおかげで開幕1点を取ることができました。その後は、相手のディフェンスがうまかったこともあり、シュートできる機会が極端に少なくなりました。結果は1-0勝利です。
この試合の後から、ペナルティキックの際に、マーカーの色とボールの色が重なってしまうことがあるので、一部のマーカーを封印することになったり、ゴール前のディフェンスエリアに機体が2機以上入ってしまうこと(マルチプルディフェンス)があったので、それの修正を行っていました。
対Chukyo RoboStars(中京大学)戦
試合開始にChukyo RoboStarsの機体1機がトラブルにより煙を噴き出したが、代えの機体が無く、3機対2機のハンデありの試合となった。ODENS、前回のプログラム修正の影響で、ゴールを決めたら、プログラムにエラーが起きて落ちてしまったので、タイムアウトを取り、試合よりもそれぞれのチームが機体とプログラムを修正する時間のほうが長かった試合でした。このプログラムエラーは試合が終わってからも改善を行いました。結果としては、2-0でODENSの勝利となったが、相手が1機少なくても2点しか取れてないので、もう少し得点を取れるようにプログラムの改良が必要だと感じました。
対RoboDragons(愛知県立大学)戦

RoboDragonsの機体はサイドステップなどが速く、ボールを確保するのが難しい場面もあったが、通信関係に不具合が生じたのかうまく動いていなくてキックが外れる場面が多々あった。また、こちらの機体が2機以上ディフェンスエリアに侵入してしまい、ペナルティキックをすることとなったが、久々にキーパーが働いてくれたおかげで、失点0の2-0でODENSが勝利しました。
2010年5月4日(大会3日目)
準決勝 対Owaribito-CU(中部大学)戦
開幕からボールがゴールのポスト前に止まり、ゴールポストが邪魔でキーパーがあらぬ方へ行ってしまい、点数入れられてもおかしくない状況になりましたが、他のロボットのフォローによりなんとか守ることができました。その後、PKで1点入れられてしまいましたが、プログラムの改良と機体のトリムが良くなってるおかげで、2点ゴールを決めることができ、結果は2-1でギリギリ勝ち、決勝戦に進出することができました。
決勝 対 KIKS(豊田工業高等専門学校)戦
予選では0-4と大敗していたので、今回はマルチプルディフェンスを起こさないようにプログラムを修正したつもりでしたが、また前回と同じマルチプルディフェンスをしてしまい、前回と比べると善戦したが結果は1-3で敗北し、優勝を逃してしまいました。KIKSのロボットは、シュートを入れられると悔しがるポーズをするので、次に試合する時には、悔しがるポーズをたくさんさせたいものです。
SSL Humanoidの結果


- 優勝: KIKS (豊田工業高等専門学校)
- 準優勝:ODENS (大阪電気通信大学)
- 第3位:OPCT (大阪府立工業高等専門学校)
ダイジェストビデオ
総括


今回のRoboCup Japan Open 2010 大阪では、ヒト型ロボット班の」メンバの大半は初めての公式戦で、他のロボットがどういう動きをするのか、 どういうロボットを使うのか、あまり理解できておらず、試合がとても不安でした。結果は思っていた以上の戦績を出したので、驚きと同時に安心しました。しかし、試合の度に思いもしない所でエラーが発生してしまいました。見方を変えれば、プログラム面でもハード面でもまだ発展できるということですので、今後はもっと努力をしていこうと思います。
RoboCup Japan Open 2010 大阪 参戦記 シミュレーション3D
大阪電気通信大学 総合情報学部
メディアコンピュータシステム学科
升谷研究室
田近 宏樹
木内 和也
丸山 拓也
目次
- RoboCupシミュレーション3Dリーグとは
- ODENSの大会までの取り組み
- RoboCup Japan Open 2010 大阪
- 5月2日 予選リーグ1日目
- 5月3日 予選リーグ2日目
- 予選リーグの結果
- 5月4日 決勝トーナメント
- 決勝トーナメントの結果
- ダイジェストビデオ
- まとめ
RoboCupシミュレーション3Dリーグとは
RoboCupシミュレーション3Dリーグとは、コンピュータの仮想空間の中で物理計算に基づいてサッカーを行う競技です。仮想空間では、実際の世界を再現していて重力や摩擦なども存在しています。シミュレーションで使用されているロボットは、フランスのアルデバラン社の『NAO』(図1)をモデルとしています。図2が仮想空間におけるロボットです。このリーグのシステムは、主催者が用意するサーバプログラムと、各参加チームが用意するクライアントプログラムから構成されています。
 |
 |
 |
|
| 図1 実機のNAO | 図2 ロボットのモデル | 図3 フィールド |
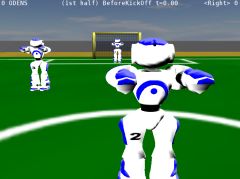

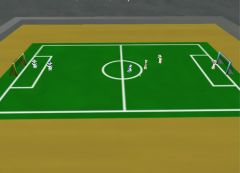

図4のように、仮想空間内でロボットが得る様々なセンサ情報(視覚から得られた他の物体のデータ、関節の角度、胴体の加速度など)がサーバからクライアントへ送られます。クライアントでは、その情報に基づき、対応するロボットへの指令を決定し、図5のようにサーバへ送ります。サーバでは送られてきた指令に応じて、ロボットのモデルが動作します。以上を繰り返すことによってシミュレーションが進行します。クライアントからサーバへ送る指令は、ロボットの全ての関節の動きのみです。したがって、適切な指令を与えないと、仮想空間のロボットは歩くことさえもできません。
1チームのロボットの数は、前回は3体まででしたが、今回から6体になりました。
 |
 |
|
| 図4 サーバからクライアントへ | 図5 クライアントからサーバへ |
ODENSの大会までの取り組み
ODENSが、 シミュレーション3Dリーグに参戦するのは今回が2回目です。前回の順位は、4位でしたので、今回はさらに上位を目指して取り組みました。
ODENSでは、6体のロボットをゴールキーパー1体、ディフェンスが3体、オフェンスが2体に割り振り、守備を重視したフォーメーションにしました。そして、チームプレイを実現するために、オフェンスでは、お互いボールに近い仲間を邪魔しないように譲り合うようにしました。ディフェンスでは、自分がどこに居るのかを判断できるようにし、その情報を基にボールの位置によって待機位置を変更したり、味方との距離によって行動を決めるようにしました。
RoboCup Japan Open 2010 大阪
大まかな3日間の内容
- 1日目・2日目:予選リーグ
7チーム参加で、総当り戦を行いました。 - 3日目:決勝トーナメント
決勝トーナメントでは、予選リーグの結果を元に、ダブルエリミネーション方式と呼ばれる、一度まで負けが許されるトーナメント方式で試合が行われました。
5月2日 予選リーグ1日目
試合時間は前半後半5分の10分。引き分けの場合は、そのまま試合終了です。勝点の計算は、勝ちが3点、引き分けが1点、負けが0点で、勝点が同じならば、得失点差で順位を決めるというルールでした。
Hillstone United3D(慶應義塾大学)戦
ODENS 4 – 0 Hillstone United3d
今年のRoboCupでの初戦です。Hillstone United3Dは、各ロボットにポジションを定義し、ボールの位置で戦略を切り替えるというものでしたが、あまり上手くいかなかったようで、こちらはガラ空きになっていたゴールへ確実にシュートを決めて、4点を取り、勝つことができました。
Fifty-Storms3D(芝浦工業大学)
ODENS 3 – 0 Fifty-Stoms3D
Fifty-Stoms3Dは、まだロボットをまっすぐ走らせることしかできないチームでした。おかげで、こちらは確実にシュートを決めて3-0で勝利しました。
FUT-K(福井工業大学)戦
ODENS 0 – 2 FUT-K
FUT-Kは、去年の優勝チームで、今年も強いことを予想していました。試合が始まると、ODENSのロボットがひたすらボールを探すという状態に陥ってしまいました。原因は相手のロボット同士が通信でやり取りしている内容を、ロボットの視界情報と間違ってしまい、ボールなどが一切見えない状態になっていることでした。試合後、すぐに修正をしましたが、この試合では歯がゆい結果となってしまいました。
opuCI_3D(大阪府立大学)戦
ODENS 0 – 1 opuCI_3D
opuCIは、去年の準優勝チームでした。前半、蹴り出したボールを奪われてしまい、取り返すことができず、ゴールを許してしまいました。後半も攻める事ができず、0-1で負けてしまいました。
一日目は、4戦2勝2敗という結果になりました。
5月3日 予選リーグ2日目
Konohen (電気通信大学)戦
ODENS 0 – 0 Konohen
Konohenは、ポジション等の役割が無く、全ロボットがボールへと向かってくるチームでした。しかし、この動きのせいで、こちらがボールを蹴り出しても相手のロボットに阻まれてしまい、思うようにゴールへとボールを進めることができませんでした。その結果、引き分けで終わってしまいました。
NomoFC(大阪大学)戦
ODENS 2 – 0 NomoFC
NomoFCさんは、起き上がることができないチームでした。おかげで、確実にシュートを決めて、2-0で勝利を収めました。
予選リーグの結果
- 第1位: FUT-K(福井工業大学)
- 第2位: opuCI_3D(大阪府立大学)
- 第3位: ODENS(大阪電気通信大学)
| FUT-K | Fifty-Storms3d | ODENS | HillStoneU | opuCI | Konohen | NomoFC | 勝点 | 順位 | |
| FUT-K | – | 4-0 | 2-0 | 3-0 | 0-0 | 1-0 | 1-0 | 16 | 1 |
| Fifty-Storms3D | 0-4 | – | 0-3 | 0-1 | 0-5 | 0-0 | 0-0 | 2 | 7 |
| ODENS | 0-2 | 3-0 | – | 4-0 | 0-1 | 0-0 | 2-0 | 10 | 3 |
| Hillstone United 3D | 0-3 | 1-0 | 0-4 | – | 0-0 | 0-0 | 1-0 | 8 | 4 |
| opuCI_3D | 0-0 | 5-0 | 1-0 | 0-0 | – | 2-0 | 3-0 | 14 | 2 |
| Konohen | 0-1 | 0-0 | 0-0 | 0-0 | 0-2 | – | 0-0 | 4 | 5 |
| NomoFC | 0-1 | 0-0 | 0-2 | 0-1 | 0-3 | 0-0 | – | 2 | 6 |
5月4日 決勝トーナメント
決勝トーナメントは、予選リーグの結果を基にトーナメントが組まれ、試合時間は予選と前半後半5分の合計10分でした。引き分けの場合は、予選リーグの結果の上位者が勝利となるルールです。
決勝ラウンド1回戦
ODENS 2 – 0 NomoFC
NomoFCは立ち上がるプログラムを動かすための判定が上手くいかず、この試合でも、シュートを決めて2-0で勝つことができました。
決勝ラウンド2回戦
ODENS 0 – 1 FUT-K
予選リーグでの問題を解決しての戦いです。しかし、主導権を握れず、ゴール前でなんとか守っていたものの1点を取られ、負けてしまいました。
敗者ラウンド2回戦
ODENS 0 – 0 Konohen
予選リーグでは、相手ロボットに阻まれ得点を取ることができなかったチームです。決勝トーナメントでもシュートを決めることができず0-0で終わってしまいました。しかし、ルールによって、ODENSは勝ち進めることができました。
敗者ラウンド3回戦
ODENS 0 – 0 HillStoneUnited3D
予選では、4点を取って勝ったチームでしたが、決勝では、上手く行動を阻まれて点数を取ることができませんでした。しかし、ルールによって、この試合もODENSは勝ち進めることができました。
3位決定戦
ODENS 0 – 2 opuCI_3D
前半、後半ともに、ODENSはボールを支配することができませんでした。なんとか守り通そうとするものの、ゴールキーパーとポストの間にシュートを決められ2点を取られてしまい、負けてしまいました。
結果ODENSは3位となりました。
決勝トーナメントの結果
トーナメント勝者ラウンド

トーナメント敗者ラウンド

決勝戦
FUT-K 0 – 0 opuCI_3D
ルールにより、FUT-Kの勝利。
最終順位
- 優勝:FUT-K(福工業大学)
- 準優勝:opuCI_3D(大阪府立大学)
- 3位:ODENS(大阪電気通信大学)
ODENSは去年より、順位を一つ上げて、3位でした。
ダイジェストビデオ
まとめ
直前までひたすら開発を続けていたので、大会前はとても大変でした。試合中は、基本的に見守ることしかできませんでしたが、予選のFUT-Kとの試合で起きた不具合は、合間を見つけて修正を行っていました。
今回の戦績は、予選で6戦4勝2敗1分の3位、決勝トーナメントでは3位となりました。今年は、去年と比べて参加チームが多くなった中で順位を一つ上げる事が出来たのは、良かったと思います。しかし、歩行速度が遅いため、抜かれるとどうしても追いつくことができない点、相手ロボットに対してボールを蹴って取られてしまう点、守備面では相手からきっちりボールを奪い取ることができなかった点など、まだまだ改善しなければならない所がたくさんありました。
次の大会までに、プログラムの改良を重ねて、さらに上位を狙えるように取り組もうと思います。
本学科チームがロボカップジャパンオープン2011大阪で優勝

2011年5月3~5日にインテックス大阪において開催された「ロボカップジャパンオープン2011大阪」に参加した本学科升谷研究室の「ODENS」チームが,「シミュレーション3Dリーグ」で優勝しました.3日間で10 戦10勝失点0で,参加8チームの中で圧倒的な強さを見せつけました.


なお,ODENSチームは,小型ロボットリーグとSSL Humanoidにも参加しましたが,こちらは,予選をそれぞれ3位と2位で通過し,決勝トーナメントに進出したものの,準決勝戦と3位決定戦で敗退し,どちらも第4位に終わりました.

本学科チームがロボカップジャパンオープン2011大阪に出場
本学科升谷研究室では,世界的なロボットサッカー競技RoboCupを題材として,自律分散型ロボットシステムなどの研究に取り組んでいます. その一環として,来る2011年5月3〜5日にインテックス大阪において開催される2011年の国内大会「ロボカップジャパンオープン2011大阪」に出場 します.チーム名は例年通り「ODENS」(オデンズ)です.
ロボカップには色々な競技がありますが,今回参加するのは以下の3競技です.
- 小型ロボットリーグ
大学院生1名,学部4年生1名,学部3年生2名 - SSL Humanoid(小型ロボットリーグのサブリーグ)
大学院生1名,学部4年生3名,学部3年生2名 - シミュレーションリーグ3D
大学院生1名,学部4年生1名,学部3年生2名
前回のジャパンオープン2010では,小型ロボットリーグとSSL-Humanoidはどちらも準優勝,シミュレーションリーグ3Dは第3位でした.今年こそ優勝と意気込んでいます.どうか応援をお願いいたします!
2010年度卒業研究発表会・優秀賞
12月27,28日に2010年度の卒業研究発表会を行いました。本学科では、3年生の4月から卒業研究を始め、3年生のうちに論文を提出し、1人ずつ発表を行います。今年度は、68人の学生が発表を行いました。
12月27日の午前中には、各研究室から選抜された候補による優秀賞セッションが行われました。10人の教員で審査を行った結果、以下の3名を優秀賞として決定しました。
| 最優秀卒業研究賞 | 山本 紘之 君(大西研) | 移動速度に応じた地図表示手法の検討 |
| 優秀卒業研究 金賞 | 森下 翔 君(久松研) | Compound TCP+のスループット改善手法の提案および評価 |
| 優秀卒業研究 銀賞 | 尼崎 千絵 さん(小枝研) | 画像処理を用いた表情変形による魅力的な笑顔のリアルタイム生成 |
以上の受賞者は、メディアコンピュータシステム学科の今年度の「学業優秀賞」として表彰される予定です。


【開催案内】客員教授 高橋智隆先生「ロボットクリエイション」特別講義

- 日時
- 2011年1月17日(月)15:10〜16:40
- 場所
- 四條畷キャンパス 2号館 2111教室
- 対象
- 本学の学生
- 講演題目
- ロボット時代の創造
講演概要
日々ロボット開発に関するニュースを目にし、ロボットを題材にした映画が次々公開されるなど、ロボットへの関心は更に高まってきているようです。 しかしながら、我々の生活の中にロボットが居る時代は、来そうで来ない現状です。 従来の工学の枠を超え、多分野からロボット分野へアプローチすることでロボットの実用化が実現するはずです。 クリエイティブマインドを持った幅広い専攻の学生の聴講を期待しています。
高橋先生の略歴
京大工学部物理工学科メカ トロニクス研究室卒業。 2003年ロボ・ガレージ創業。 京都大学学内入居ベンチャー第一号。 関西テクノアイデアコンテスト2001、2002グランプリ。 ロボカップ2004〜2008世界大会で5連覇。 クロイノが米TIME誌の「2004年の発明」に選ばれる。 ポピュラーサイエンス誌「未来を変える33人」に選ばれる。 現在、新聞、TVなどのメディアにもロボットと共に多数出演。 代表作に「クロイノ」,「FT」、共同開発作品に「MANOI PF01」, 「VisiON」,「鉄人28号」,「タチコマ」など。
本学科チームがロボカップジャパンオープン2010大阪に出場
本学科升谷研究室では,世界的なロボットサッカー競技RoboCupを題材として,自律分散型ロボットシステムなどの研究に取り組んでいます. その一環として,来る2010年5月2〜4日に大阪工業大学 大宮キャンパスにおいて開催される2010年の国内大会「ロボカップジャパンオープン2010大阪」に出場 します.チーム名は例年通り「ODENS」(オデンズ)です.
ロボカップには色々な競技がありますが,今回参加するのは以下の3競技です.
- 小型ロボットリーグ
大学院生2名,学部4年生2名,学部3年生3名 - SSL Humanoid(小型ロボットリーグのサブリーグ)
大学院生2名,学部4年生2名,学部3年生3名 - シミュレーションリーグ3D
大学院生1名,学部4年生1名,学部3年生1名
小型ロボットリーグは,2007年4位,2008年2位,2009年3位で,今年こそ優勝と意気込んでいます.また,昨年から参加している, SSL Humanoidと シミュレーションリーグ3Dにおいても上位入賞を目指します.どうか応援をお願いいたします!
卒業研究発表会・優秀賞
2月8,9日に2009年度の卒業研究発表会を行いました。本学科では、3年生の4月から卒業研究を始め、その年の年度末に論文を提出し、1人ずつ発表を行います。今回は、75人の学生が発表を行いました。
2月8日の午前中には、各研究室から選抜された候補による優秀賞セッションが行われました。10人の教員で審査を行った結果、以下の3名を優秀賞として決定しました。
| 最優秀賞 | 萩原 健太 君(小枝研) | 被写界深度に存在する物体の自動検出法の提案 |
| 2位 | 古家 佑輔 君(北嶋研) | パイプラインプロセッサの動作理解のための アニメーションによる視覚効果の実装 |
| 3位 | 山崎 智央 君(久松研) | WOBANにおける複数無線ルータ配置法の検討 |
以上の受賞者は、メディアコンピュータシステム学科の今年度の「学業優秀賞」として表彰される予定です。
なわてん2010において植田君が後援会賞を受賞
2010年2月7日に大阪電気通信大学 四條畷キャンパス コナミホールで開催された「なわてん2010グランプリ表彰式」において、本学科4年生の植田 康生君の特別研究「ロボットサッカー競技のカメラ画像の色抽出のための色空間の領域分割の自動化」の発表が後援会賞を受賞しました。

